
Robotiikan kehitys tuo teollisuudelle uusia mahdollisuuksia, mutta miten löytää juuri omaan tarpeeseen sopiva ratkaisu? HELPPI-hankkeen keskustelutilaisuudessa asiantuntijat pohtivat robotiikan joustavuutta, prosessien kehittämistä ja humanoidirobotiikan tulevaisuutta.

Yhteistyörobottien ja mobiilirobottien yhdistelmät tarjoavat teollisuudelle uusia mahdollisuuksia tuotannon joustavuuden kehittämiseen. Teknologian nopea kehitys avaa ovia myös uudenlaisille automaatioratkaisuille, mutta robotiikan asiantuntijoiden mukaan tärkeintä on edelleen tunnistaa oikea tarve ja kehittää prosesseja ennen automaation käyttöönottoa.
HELPPI – Vipua ja vauhtia robottiratkaisuilla -hankkeen järjestämässä keskustelutilaisuudessa tarkasteltiin yhteistyörobottien ja mobiilirobottien yhdistelmien nykytilaa, teollisuuden automaation kehityssuuntia sekä humanoidirobotiikan tulevaisuutta. Keskustelua moderoi HELPPI-hankkeen projektipäällikkö Juhani Tuure, asiantuntijoina olivat Ola Turunen (Murri Oy), Juho Liljamo (Oy Machine Tool Co) ja Matti Tikanmäki (Probot Oy).
Keskustelun keskeinen viesti oli selkeä: robotiikan kehittämisessä kannattaa lähteä liikkeelle ratkaistavasta ongelmasta, ei teknologiasta.
Robotiikkaa tarpeen, ei teknologian ehdoilla
Yhteistyörobotin ja mobiilirobotin yhdistelmässä robottikäsivarsi asennetaan liikkuvalle alustalle. Näin robottia voidaan siirtää eri työpisteisiin ja käyttää siellä, missä sen työpanosta kulloinkin tarvitaan. Ratkaisu voi sopia esimerkiksi vaihtelevan tuotannon tarpeisiin, mutta liikkuvuus ei yksin tee automaatiosta joustavaa.
Machine Toolin robotiikasta vastaava Juho Liljamo korosti, että eri robottityyppejä ei kannata tarkastella toisistaan irrallisina teknologioina. Olennaista on ymmärtää, mitä yritys haluaa automatisoinnilla saavuttaa ja valita ratkaisu sen mukaan.
Myös Probotin Matti Tikanmäki nosti esiin sen, että tuotantoyrityksissä saatetaan kiinnostua messuilla nähdystä uudesta teknologiasta ennen kuin on selvitetty, mihin sitä oikeastaan tarvitaan. Usein kannattavimmat kehityskohteet löytyvät tunnistamalla tuotannon pullonkaulat ja arvioimalla, miten työtä voitaisiin tehdä nykyistä tehokkaammin.
Ennen mobiilisti liikkuvan yhteistyörobotin hankintaa onkin hyvä kysyä, tarvitaanko robotin todella liikkuvan itsenäisesti vai riittäisikö siirrettävä robottiasema, jota työntekijä siirtää tarpeen mukaan. Jos työpiste vaihtuu vain kerran viikossa, jatkuvasti liikkuva robotti ei välttämättä ole tarkoituksenmukaisin ratkaisu.
Joustavuus syntyy koko prosessista
Joustavuus on yksi yhteistyörobotiikan ja mobiilirobotiikan keskeisistä tavoitteista. Sen merkitys riippuu kuitenkin yrityksen tarpeista. Joissakin tuotantoympäristöissä robotti voidaan siirtää työtehtävästä toiseen päivittäin, toisissa joustavuutta tarvitaan vasta tuotantomäärien tai asiakaskysynnän muuttuessa.
Pelkkä robotin siirtäminen paikasta toiseen ei riitä, jos uuden tehtävän käyttöönotto vaatii viikkojen ohjelmointityön. Joustavuuden kannalta olennaista on, kuinka helposti koko järjestelmä mukautuu uuteen tilanteeseen.
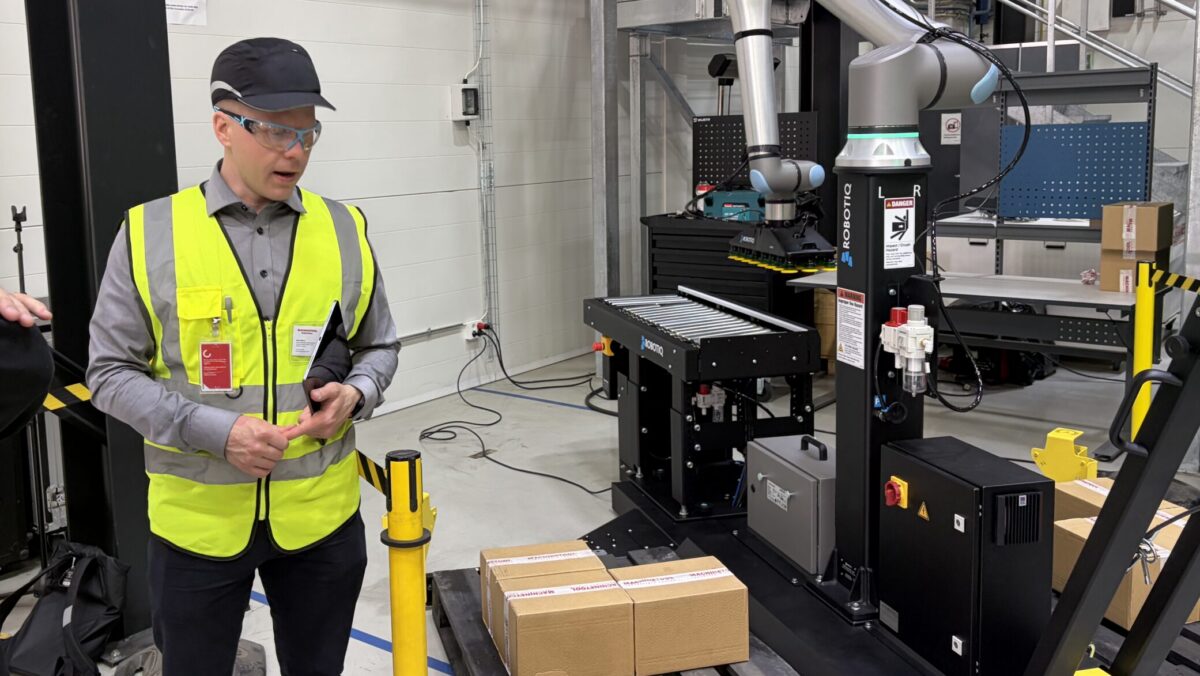
Ola Turunen Murrilta nosti esiin anturiteknologian, konenäön ja tekoälyn kehityksen. Niiden avulla robotit voivat havainnoida ympäristöään tarkemmin, tunnistaa kappaleita ja toimia aiempaa joustavammin erilaisissa työympäristöissä. Esimerkiksi työkalunvaihtajat mahdollistavat jo nyt sen, että sama robotti voi suorittaa erilaisia tehtäviä ilman kokonaan uuden robottijärjestelmän rakentamista.
Myös robottien ja muun automaation yhteensopivuus on tärkeää. Teollisuuden ja logistiikan ympäristöissä robotit voivat joutua toimimaan yhdessä esimerkiksi ovien, hissien, kuljettimien, varastojärjestelmien ja kulunvalvonnan kanssa. Mitä laajemmaksi kokonaisuus kasvaa, sitä tärkeämpää on huomioida järjestelmien yhteensopivuus, turvallisuus ja käyttöönoton vaatimukset jo suunnitteluvaiheessa.
Prosessit kuntoon ennen automaatiota
Yksi keskustelun tärkeimmistä käytännön opeista liittyi siihen, mitä yrityksen kannattaa tehdä ennen robotiikkainvestointia.
Juho Liljamo kuvasi tilannetta, jossa kokoonpanotyötä tekevä työntekijä joutuu käyttämään huomattavan osan ajastaan materiaalien hakemiseen varastosta. Vaikka myös materiaalien keräily voidaan automatisoida, ensin kannattaa tarkastella, onko työnjako ja materiaalivirta suunniteltu järkevästi.
Jos työntekijän tärkein tehtävä on kokoonpano, prosessia voidaan kehittää niin, että materiaalit toimitetaan työpisteelle ja työntekijä pystyy keskittymään arvoa tuottavaan työhön. Tällöin automaatio tukee tuotannon kokonaisuutta sen sijaan, että sillä paikattaisiin puutteita nykyisessä toimintamallissa.
Liljamo tiivisti joustavan automaation lähtökohdan seuraavasti: Paras tapa tehostaa ja parantaa robotiikan joustavuutta on yksinkertaistaminen.
Mitä selkeämpi prosessi on, sitä helpompi se yleensä on automatisoida kustannustehokkaasti. Monimutkaisemmat ratkaisut voivat edellyttää lisää antureita, ohjelmointia, integraatiotyötä ja ylläpitoa. Siksi on tärkeää arvioida, tuottaako tekninen lisäominaisuus todellista hyötyä juuri kyseisessä käyttökohteessa.
Humanoidirobotiikka kehittyy, mutta ratkaisu valitaan tarpeen mukaan
Humanoidirobotiikka on herättänyt paljon kiinnostusta, ja sen kehitys voi tuoda uusia mahdollisuuksia myös teollisuuteen. Keskustelussa kuitenkin muistutettiin, ettei ihmisen kaltainen ulkomuoto itsessään tee robotista tarkoituksenmukaista ratkaisua.
Probotin Matti Tikanmäki on seurannut humanoidirobotiikan kehitystä ja osallistunut sen teknologiseen kehittämiseen. Hänen mukaansa teollisuuden tehtävistä suuri osa voidaan jo nyt automatisoida perinteisillä teollisuusroboteilla, yhteistyöroboteilla ja muilla automaatioteknologioilla. Humanoidien käyttöä on siksi arvioitava samoilla perusteilla kuin muitakin ratkaisuja: mitä hyötyä niistä saadaan suhteessa kustannuksiin ja käyttöönoton vaatimuksiin?
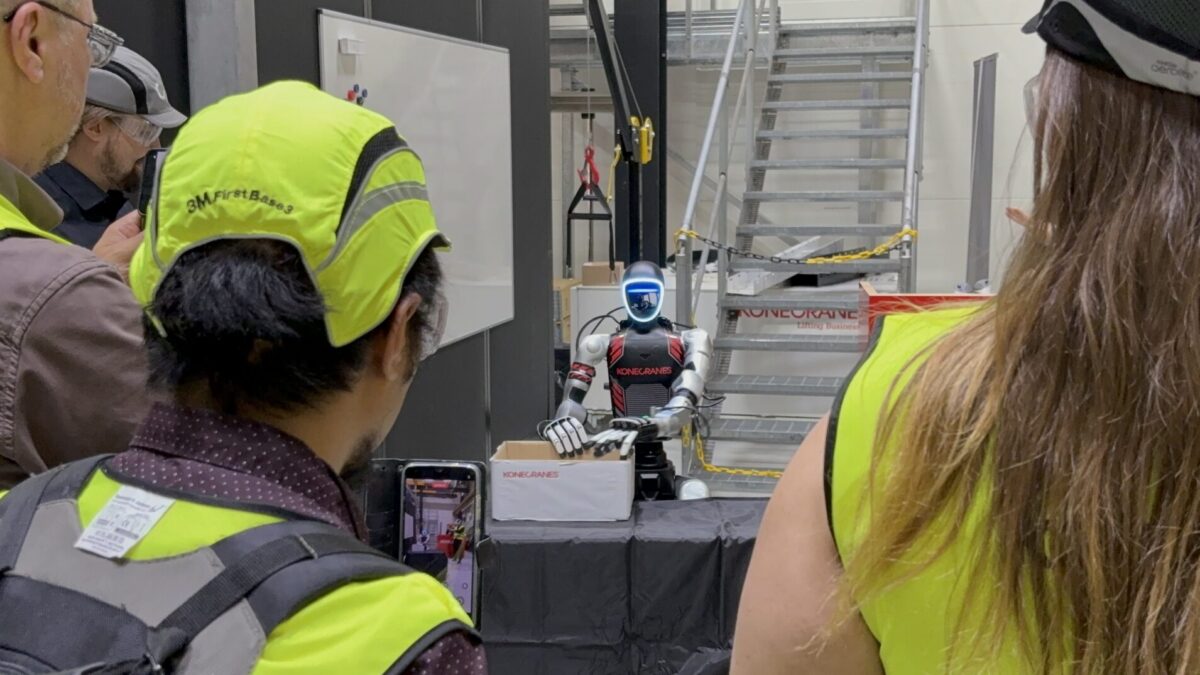
Humanoidirobotiikan kehitys voi silti vauhdittaa koko robotiikka-alaa. Esimerkiksi konenäköön, ympäristön havainnointiin ja käden ja silmän koordinaatioon liittyvät edistysaskeleet voivat hyödyttää myös yksinkertaisempia teollisuusrobotteja. Tulevaisuudessa voidaan nähdä ratkaisuja, joissa yhdistetään eri teknologioiden vahvuuksia ilman, että tarvitaan kokonaan ihmisen kaltaista robottia.
Keskustelussa nousi esiin myös kysymys siitä, pitäisikö tuotantoympäristöjä suunnitella nykyistä enemmän automaation ehdoilla. Jos työpisteiden sijoittelua, materiaalivirtoja tai siirtymiä voidaan kehittää niin, että yksinkertaisempi robotti suoriutuu tehtävästä, humanoidin kaltaisen monimutkaisen ratkaisun tarve voi jäädä vähäiseksi.
Tulevaisuuden robotiikka ei siis välttämättä tarkoita sitä, että jokaiseen tehtävään tarvitaan yhä monimutkaisempi robotti. Yhtä tärkeää voi olla erilaisten teknologioiden yhdistäminen ja niiden sovittaminen tarkoituksenmukaisesti osaksi tuotantoa.
Mitä yritysten kannattaa tehdä nyt?
Robotiikan kehitys avaa teollisuudelle uusia mahdollisuuksia, mutta onnistunut käyttöönotto edellyttää ennen kaikkea kokonaisuuden ymmärtämistä. Keskustelun perusteella yritysten kannattaa edetä ainakin seuraavien periaatteiden mukaisesti:
- Tunnista todellinen tarve. Selvitä, mikä tuotannon vaihe hidastaa toimintaa tai vie tarpeettomasti aikaa. Älä valitse teknologiaa ennen kuin tiedät, mitä sillä halutaan ratkaista.
- Kehitä prosessia ennen automatisointia. Tarkastele työnjakoa, materiaalivirtoja ja työpisteiden sijoittelua. Selkeä ja toimiva prosessi luo hyvän pohjan automaatiolle.
- Arvioi joustavuuden tarve. Mieti, kuinka usein tehtävät tai tuotantomäärät muuttuvat ja kuinka nopeasti ratkaisun pitäisi mukautua. Kaikkiin tarpeisiin ei tarvita itsenäisesti liikkuvaa robottia.
- Hyödynnä olemassa olevia ratkaisuja. Uusimman teknologian sijaan kannattaa selvittää, voisiko tavoiteltu hyöty syntyä esimerkiksi työkalunvaihdolla, konenäöllä tai siirrettävällä robottiasemalla.
- Tarkastele kokonaisuutta. Huomioi järjestelmien yhteensopivuus, turvallisuus, käyttöönotto ja ylläpito jo suunnitteluvaiheessa.
Voisiko robotiikasta olla hyötyä myös sinun yrityksellesi?
Varaa HELPPI-hankkeen maksuton kartoituskeskustelu:
Juhani Tuure, juhani.tuure@techvilla.fi, +358 40 507 4330
HELPPI – Vipua ja vauhtia robottiratkaisuilla -hanke pohjautuu ketteriin robottikokeiluihin ja verkostossa jaettavaan tietoon, jonka tavoitteena on edistää etenkin keskisuurten yritysten kilpailukykyä ja tuottavuutta sekä vahvistaa suuryritysten alihankintaketjujen kotimaisuusastetta. Hanke tarjoaa yrityksille konkreettista tukea ja tietoa robottien hyödyntämisestä liiketoiminnassa.

EAKR-hankkeen toteutuksesta vastaavat Teknologiakeskus TechVilla Oy ja Hämeen ammattikorkeakoulu HAMK, ja se on käynnissä 28.2.2027 asti. Lisäksi hanketta rahoittavat Hyvinkään kaupunki ja LIMOWA ry.

Uudellamaalla hankkeen pääkohderyhmänä ovat kasvu- ja kehityshaluiset pk-yritykset, erityisesti keskisuuret yritykset valmistavan ja kappaletavarateollisuuden alalla. Kanta-Hämeessä hanke keskittyy erityisesti ruokaketjun toimijoiden tarpeisiin.